Euler's Eyes
2026-10-24
余弦の法則と正弦の法則
このトピックの 2 つの法則は、直角ではない三角形を扱うための主なツールです。どちらも問題を直角三角形に還元することで実証されます。最初の三角形に高さをプロットし、2 番目の三角形に直径をプロットします。
歴史
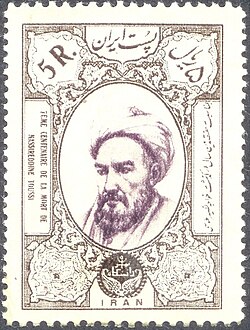
幾何学的形式では、余弦の法則はすでにユークリッドの原論 (第 2 巻、命題 12 および 13) に見られ、反対側の正方形を鈍角または鋭角と他の 2 つの平方の和と比較します (もちろん余弦については話していません)。三角関数の形では、 ペルシャの天文学者ジャムシード・ アル・カーシのミフタ・アル・ヒサブ (『算術の鍵』、1427) に登場しており、そのためフランス人はそれをアル・カーシの定理と呼んでいます。平面三角形の正弦の法則は、13 世紀にナシル・アルディン・ アルトゥシの四角形に関する論文で明言され実証されました。これは、三角法を天文学から独立した学問として扱った最初の著作です(第III章を参照)。
- c. 300 a.C.ユークリッド (原論 II.12–13): 幾何学的形式の余弦の法則。
- 世紀。 ×アブ・アル・ワファ他: 球面三角形の正弦の法則。
- 世紀。 XIIIal-Tusi: 平面三角形の正弦の法則。
- 1427アル-カシ: 三角関数形式の余弦の法則。
- c. 1464レジオモンタヌスは両方の法律をヨーロッパに持ち込みました。
出典: Al-Kash (MacTutor) · Al-Tusi (MacTutor) · ユークリッド、原論、第 II 巻、命題 12 および 13。
日常生活での応用
- 船と飛行機。 2 隻の船が $60^\circ$ を形成するルートで同じ港を出港します。一方が 8 km 離れており、もう一方が 5 km 離れている場合、それらの間の距離は $\sqrt{64 + 25 - 2 \cdot 8 \cdot 5 \cdot \frac{1}{2}} = 7$ km です。
- ロボットと義肢。 長さが既知の 2 つのセグメントを持つアームは、余弦の法則によって与えられる角度で「肘」が曲がる場合にのみ、一定の距離にある点に到達します。これは、すべてのロボット アームが行う計算です。
- 届かないものを測定する 測定された底辺と 2 つの角度を使用して、正弦の法則により、川の反対側にある島、山頂、または塔までの距離が求められます。
理論
余弦の法則
定理余弦の法則
どの三角形でも、1 つの辺の 2 乗は、他の 2 つの辺の 2 乗の合計から、これら 2 つの辺の積の 2 倍とそれらの辺によって形成される角度の余弦を引いたものに等しくなります。
$$a^2 = b^2 + c^2 - 2bc\cos\hat{A}$$$$b^2 = a^2 + c^2 - 2ac\cos\hat{B}$$$$c^2 = a^2 + b^2 - 2ab\cos\hat{C}$$デモを見る
$\overline{BD}$ を辺 $\overline{AC}$ に対する高さとし、$h$ と $m = AD$ を測定します。
1 番目のケース: $\hat{A} < 90^\circ$。 点 $D$ は、$A$ の $C$ と同じ側にあり、$n = DC = b - m$ (左図、$A$ と $C$ の間に $D$ があります。$D$ が $C$ を超えた場合、 $n = m - b$、アカウントは同じです)。直角三角形 $BCD$ と $BAD$ の場合:
$$a^2 = n^2 + h^2 \;(\text{I}) \qquad h^2 = c^2 - m^2 \;(\text{II}) \qquad n = b - m \;(\text{III}).$$(III) と (II) を (I) にまとめる: $a^2 = (b - m)^2 + c^2 - m^2 = b^2 + c^2 - 2bm$。ただし、三角形 $BAD$、$m = c\cos\hat{A}$ では、ロゴ$a^2 = b^2 + c^2 - 2bc\cos\hat{A}$。
2 番目のケース: $90^\circ < \hat{A} < 180^\circ$。 ここで、$A$、$DC = b + m$ に加えて、$D$ も $\overline{CA}$ の拡張子に含まれます (右図)。同様に$a^2 = (b + m)^2 + c^2 - m^2 = b^2 + c^2 + 2bm$。三角形 $BAD$ では、$A$ の角度は $180^\circ - \hat{A}$ なので、$m = c\cos(180^\circ - \hat{A}) = -c\cos\hat{A}$ になります。再び$a^2 = b^2 + c^2 - 2bc\cos\hat{A}$。
3 番目のケース: $\hat{A} = 90^\circ$。 $\cos 90^\circ = 0$ なので、ピタゴラスの定理です。
他の 2 つの公式は、頂点の役割を交換して同じ方法で証明されます。
性質一般化されたピタゴラス
コサインの法則は、$a^2$ が $b^2 + c^2$ とどの程度異なるかを正確に示します。$\hat{A}$ が鋭角であれば、$a^2 < b^2 + c^2$。まっすぐの場合は $a^2 = b^2 + c^2$。鈍角の場合は$a^2 > b^2 + c^2$。最も長い辺に適用すると、三角形が分類されます (演習 372)。
正弦の法則
定理正弦の法則
どの三角形でも、各辺と反対側の角の正弦との商は一定であり、 外接円の直径の測定値に等しくなります。
$$\frac{a}{\operatorname{sen}\hat{A}} = \frac{b}{\operatorname{sen}\hat{B}} = \frac{c}{\operatorname{sen}\hat{C}} = 2R$$デモを見る
半径$R$の円に内接する三角形を$ABC$とする。頂点$B$を通り、直径$\overline{BA'}$を描き、$A'$と$C$を結びましょう。
角度 $\hat{A}$ と $\hat{A}'$ は、円に内接して同じ弦 $\overline{BC}$ を決定するため、等しくなります。三角形$A'BC$は、$C$では半円に内接するため長方形になります。それから
$$a = BC = BA' \cdot \operatorname{sen}\hat{A}' = 2R\operatorname{sen}\hat{A} \;\Longrightarrow\; \frac{a}{\operatorname{sen}\hat{A}} = 2R.$$($\hat{A}$ が鈍角の場合、$A$ と $A'$ は $\overline{BC}$ と $\hat{A}' = 180^\circ - \hat{A}$ の反対側にあり、同じ正弦を持ちます。$\hat{A}$ が直線の場合、$\overline{BC}$ はすでに直径です。) 同様に、$\frac{b}{\operatorname{sen}\hat{B}} = 2R$ と $\frac{c}{\operatorname{sen}\hat{C}} = 2R$ も同様です。
さらに詳しく: 2 つのベクトル間の角度
余弦の法則は座標に変換されます。 $\vec A = (a_1, a_2, a_3)$ と $\vec B = (b_1, b_2, b_3)$ を共通の頂点から始まる三角形の 2 つの辺とし、その間の角度は $\theta$ であるとします。 3 面目は $\vec A - \vec B$ です。余弦の法則は次のように述べています
$$|\vec A - \vec B|^2 = |\vec A|^2 + |\vec B|^2 - 2|\vec A||\vec B|\cos\theta.$$左側を座標$(a_1 - b_1)^2 + (a_2 - b_2)^2 + (a_3 - b_3)^2 = |\vec A|^2 + |\vec B|^2 - 2(a_1b_1 + a_2b_2 + a_3b_3)$で展開します。比較:
$$a_1b_1 + a_2b_2 + a_3b_3 = |\vec A||\vec B|\cos\theta.$$左側の和はスカラー積 $\vec A \cdot \vec B$ で、何も描画せずに 2 つのベクトル間の角度 $\cos\theta = \dfrac{\vec A \cdot \vec B}{|\vec A||\vec B|}$ が得られます。
例空間の角度
$\vec A = (-2, 3, 1)$と$\vec B = (1, 2, 3)$の場合:$\vec A \cdot \vec B = -2 + 6 + 3 = 7$と$|\vec A| = |\vec B| = \sqrt{14}$。次に$\cos\theta = \frac{7}{14} = \frac{1}{2}$と$\theta = 60^\circ$。
物理学では、スカラー積は力の仕事に現れます。つまり、$d$ の物体を、それと角度 $\theta$ をなす方向に変位させ、$F\,d\cos\theta$ の仕事をする力 $F$ です。移動方向の力の成分 $F\cos\theta$ のみがカウントされます。
このセクションの演習は、章リスト.