Euler's Eyes
2026-10-27
Girar no espaço com quatérnios
Os complexos de módulo 1 giram o plano. Hamilton esperava que os seus números fizessem o mesmo no espaço, e fazem, mas de um modo mais sutil do que ele imaginou de início.
A receita
Escreva um ponto do espaço $(x, y, z)$ como o quatérnio puro $v = xi + yj + zk$. Para girar um ângulo $\theta$ em torno de um eixo dado por um vetor unitário $u = u_1 i + u_2 j + u_3 k$, tome
$$q = \cos\frac{\theta}{2} + \operatorname{sen}\frac{\theta}{2}\,(u_1 i + u_2 j + u_3 k)$$e calcule
$$v \;\longmapsto\; q\,v\,q^{-1}, \qquad q^{-1} = \cos\frac{\theta}{2} - \operatorname{sen}\frac{\theta}{2}\,(u_1 i + u_2 j + u_3 k).$$O resultado é de novo um quatérnio puro: o ponto girado. Escolha o eixo e o ângulo:
Duas coisas chamam a atenção. A primeira é o ângulo pela metade: $q$ aparece duas vezes no “sanduíche” $q v q^{-1}$, e cada lado contribui com metade do giro. A segunda vem daí: com $\theta = 360°$ o objeto volta ao lugar, mas $q = \cos 180° = -1$. Os quatérnios $q$ e $-q$ dão a mesma rotação. É preciso dar duas voltas para que o quatérnio também volte ao início, uma propriedade que reaparece, um século depois, no spin do elétron.
Compor é multiplicar
Girar primeiro por $q_1$ e depois por $q_2$ dá $q_2 (q_1 v q_1^{-1}) q_2^{-1} = (q_2 q_1)\,v\,(q_2 q_1)^{-1}$. A rotação composta é simplesmente o produto $q_2 q_1$. E como rotações no espaço não comutam (gire um livro um quarto de volta em torno de dois eixos perpendiculares, nas duas ordens, e compare), é natural que os quatérnios também não comutem. A falha que tanto incomodou os contemporâneos de Hamilton é, na verdade, uma virtude.
Por que um giro não estica o objeto?
Para $q$ unitário, a lei dos módulos dos quatérnios dá
$$\lvert qvq^{-1}\rvert=\lvert q\rvert\,\lvert v\rvert\,\lvert q^{-1}\rvert=\lvert v\rvert.$$A transformação também preserva a distância entre dois pontos, pois $qvq^{-1}-qwq^{-1}=q(v-w)q^{-1}$. Assim, ela move o objeto inteiro sem deformá-lo. Usar apenas $qv$, em vez da conjugação $qvq^{-1}$, não garante que o resultado continue sendo um quatérnio puro: por exemplo, $i\,i=-1$ é escalar.
Do Apollo ao celular
As rotações também podem ser descritas por três ângulos, como os de um avião (rumo, arfagem e rolagem), mas esses ângulos têm uma falha: em certas posições dois eixos se alinham e se perde um grau de liberdade, o chamado bloqueio de cardã. Na Apollo 11, a plataforma de navegação tinha três cardãs e precisava evitar essa posição; o astronauta Michael Collins brincou pelo rádio pedindo “um quarto cardã de Natal”. Os quatérnios não têm esse problema. Desde que Ken Shoemake mostrou, em 1985, como interpolar suavemente entre duas rotações com quatérnios, eles se tornaram padrão em animação por computador, videogames, robótica, naves espaciais e nos sensores de orientação dos celulares.
Exercício: um quarto de volta em torno de k
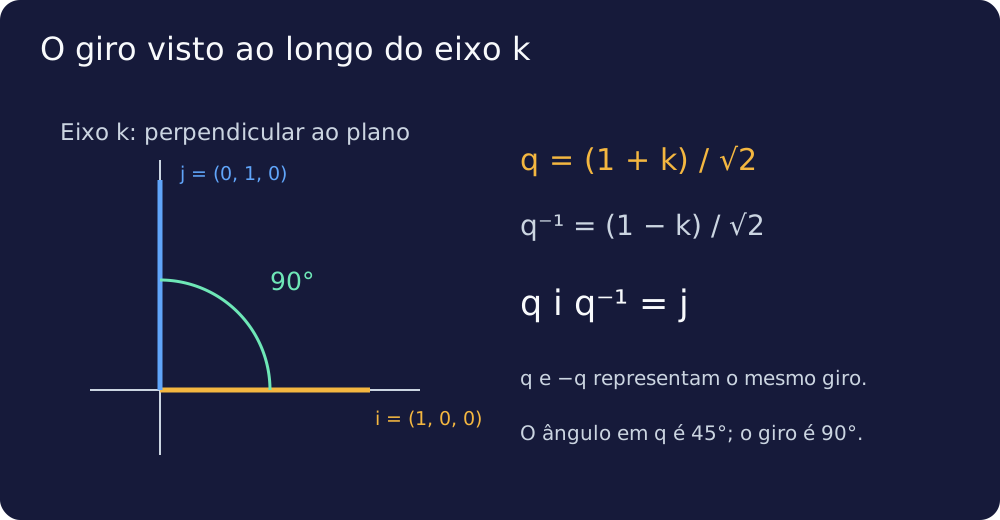
Gire o ponto $v = i$ (o ponto $(1, 0, 0)$) de $90°$ em torno do eixo $k$.
$q = \cos 45° + \operatorname{sen} 45°\,k = \frac{1 + k}{\sqrt2}$ e $q^{-1} = \frac{1 - k}{\sqrt2}$. Então $q\,i\,q^{-1} = \frac{(1 + k)\,i\,(1 - k)}{2} = \frac{(i + j)(1 - k)}{2} = \frac{i - ik + j - jk}{2} = \frac{i + j + j - i}{2} = j$. O ponto $(1, 0, 0)$ foi para $(0, 1, 0)$, um quarto de volta.
Exercício: duas meias-voltas
Uma meia-volta ($180°$) em torno de $i$ corresponde a $q_1 = i$; em torno de $j$, a $q_2 = j$. Que rotação é a composta, primeiro em torno de $i$, depois em torno de $j$?
$q_2 q_1 = ji = -k = \cos 90° + \operatorname{sen} 90°\,(-k)$: uma meia-volta em torno do eixo $-k$, que é a mesma meia-volta em torno de $k$. Duas meias-voltas em torno de eixos perpendiculares dão uma meia-volta em torno do terceiro eixo.
Fontes: Olinde Rodrigues, “Des lois géométriques qui régissent les déplacements d’un système solide dans l’espace”, Journal de Mathématiques Pures et Appliquées (1840) · Arthur Cayley, “On certain results relating to quaternions”, Philosophical Magazine (1845) · Simon L. Altmann, Rotations, Quaternions, and Double Groups (1986) · Ken Shoemake, “Animating rotation with quaternion curves”, SIGGRAPH (1985).
Todos os tópicos de William Rowan Hamilton · ← Os quatérnios: a fórmula da ponte · Vetores e escalares: as palavras de Hamilton →